
 Deutsch
Anzahl Durchsuchen:0 Autor:Site Editor veröffentlichen Zeit: 2026-07-28 Herkunft:Powered


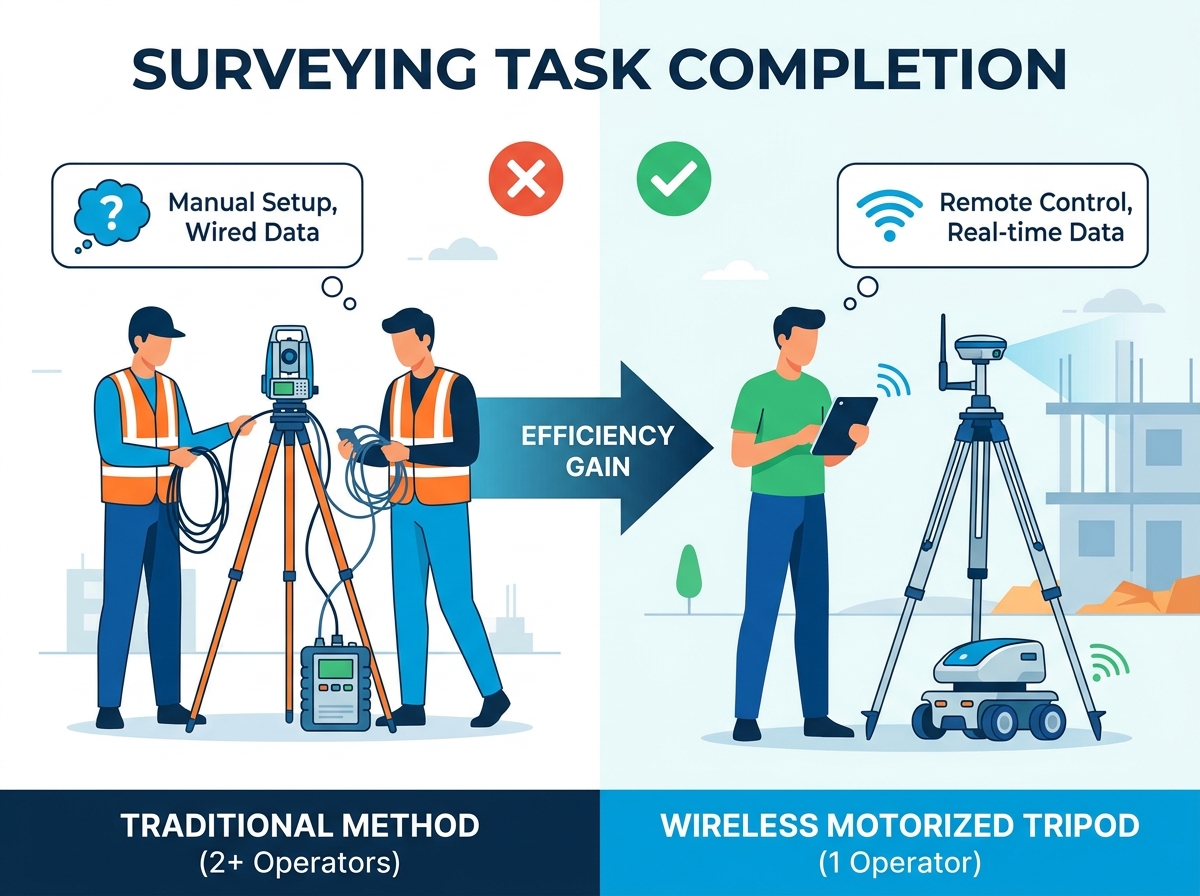
Die Vermessungs- und Baubranche ist mit einem anhaltenden Fachkräftemangel konfrontiert, der viele Unternehmen dazu zwingt, von traditionellen Zwei-Personen-Teams auf Arbeitsabläufe mit nur einem Bediener umzusteigen. Während Roboterinstrumente Prismen automatisch verfolgen, bleibt ein großer physikalischer Engpass bestehen. Solo-Anwender leiden unter ständiger Hin- und Herbewegung zwischen dem Prismenstab und dem Instrument. Sie müssen den Aufbau manuell nivellieren, Höhen anpassen und die Sichtlinie korrigieren. Dieses ständige Gehen führt zu starker Ermüdung beim Gehen, raubt körperliche Energie und verbrennt wertvolles Tageslicht.
Ein kabelloses motorisiertes Stativ bietet eine überzeugende Lösung für genau diesen Engpass. Durch die Automatisierung der physischen Anpassungen an der Instrumentenbasis hält diese Technologie den Vermesser am Stab. Dieser Artikel bietet eine objektive, technische Bewertung dieser Ausrüstung. Wir werden untersuchen, ob ein motorisierter Aufbau einen Einzelfahrer wirklich unterstützen kann, ohne Kompromisse bei Genauigkeit, Stabilität oder Feldeffizienz einzugehen.
Machbarkeit: Ein kabelloses motorisiertes Stativ ermöglicht echte Arbeitsabläufe mit nur einem Bediener, indem es die automatische Nivellierung und Höhenanpassung aus der Ferne direkt vom Rover oder Datensammler aus ermöglicht.
Effizienzgewinne: Reduziert die Zeit für die Einrichtung und Neupositionierung des Instruments, da der physische Rückweg zur Totalstation oder zum Scanner entfällt.
Betriebsbeschränkungen: Der Erfolg hängt stark von der Nutzlastkapazität, dem Batteriemanagement, der Stabilität des Stativs in Umgebungen mit starkem Wind oder starken Vibrationen und dem physischen Gewichtsnachteil beim Tragen motorisierter Ausrüstung ab.
ROI-Zeitplan: Während die anfänglichen Investitionsausgaben hoch sind, führt der Wegfall der Arbeitskosten für ein zweites Besatzungsmitglied in der Regel zu einem positiven ROI innerhalb des ersten Betriebsjahres, vorausgesetzt, die Ausrüstung wird kontinuierlich genutzt.
Ein erfolgreicher Einzeloperator-Workflow erfordert eine unterbrechungsfreie Datenerfassung. Der Vermesser muss das gesamte Gelände vom Prismenstab aus kontrollieren. Eine Fernfehlerbehebung ist zwingend erforderlich. Der Bediener muss in der Lage sein, die Genauigkeit auf Vermessungsniveau ohne physischen Instrumentenkontakt aufrechtzuerhalten. Jeder Rückweg zum Instrument führt zu Verzögerungen. Echter Solo-Erfolg bedeutet, dass der Vermesser das Stativ nur während der ersten physischen Platzierung und des endgültigen Abbaus berührt. Sie benötigen ein System, das Mikroanpassungen im Handumdrehen durchführt. Wenn der Boden auftaut und sich der Aufbau setzt, müssen Sie in der Lage sein, ihn wieder auszurichten, ohne 500 Fuß über eine schlammige Stelle laufen zu müssen.
Die Standarddynamik von Instrumentenbedienern und Stabpersonen beruht auf ständiger verbaler Kommunikation. Der Instrumentenbediener kümmert sich um Nivellierung, Visierung und Dateneingabe. Aktuelle Roboter-Totalstationen machen es überflüssig, dass jemand durch das Glas schaut. Die Roboterstation verfolgt das Prisma automatisch. Allerdings muss der Alleinbediener das Stativ immer noch manuell über dem Kontrollpunkt ausrichten. Wenn sich der Aufbau in weichem Schmutz festsetzt, muss der Bediener zurückgehen, um den Dreifuß neu auszurichten. Diese physische Anforderung beeinträchtigt die Effizienz des Roboter-Workflows. Am Ende verbringen Sie mehr Zeit mit dem Gehen als mit dem Schießen von Punkten.
Vergleich von Vermessungsworkflows | |||
Workflow-Typ | Nivelliermethode | Betreiberbewegung | Auswirkungen auf die Effizienz |
|---|---|---|---|
Traditionelle Zwei-Personen-Variante | Handbuch am Instrument | Stationär am Instrument / Rover bewegt sich | Hohe Arbeitskosten, schnelle Punkteerfassung |
Standardroboter (Solo) | Handbuch am Instrument | Ständiges Gehen zwischen Rover und Instrument | Hohe Ermüdung, mäßige Punktesammlung |
Motorisierter Roboter (Solo) | Ferngesteuert über Datensammler | Stationär beim Rover | Geringe Ermüdung, hohe Punktesammlung |
Manuelle Hochleistungsstative aus Holz und Glasfaser sorgen für eine hervorragende Vibrationsdämpfung. Sie erfordern eine vollständig manuelle Beinverstellung. Einen Mittelweg bieten motorisierte Dreifußadapter. Sie sitzen zwischen einem Standardstativ und dem Instrument und bieten Mikronivellierungsfunktionen. Vollständig integrierte kabellose motorisierte Stative kombinieren diese Konzepte. Sie verfügen über motorisierte Aktuatoren, die direkt in die Beine oder die Mittelsäule integriert sind. Das Hinzufügen von Motorisierung und drahtloser Steuerung schließt die letzte physische Lücke im Solo-Workflow. Der Bediener steuert die Hardware aus der Ferne, wodurch der Rückweg zum Kontrollpunkt entfällt. Dieser Wandel stellt eine grundlegende Änderung in der Art und Weise dar, wie wir die Standortkontrolle angehen.
Motorisierte Aktuatoren passen die Beinlänge und die Instrumentenhöhe millimetergenau an. Der Bediener platziert das Stativ ungefähr über dem Punkt. Vom Datensammler aus leiten sie die Nivellierungssequenz ein. Interne Sensoren erkennen die Neigung. Die Motoren bewegen die Beine nach oben oder unten, um ein perfektes Niveau zu erreichen. Dieses Ergebnis liefert eine präzise Nivellierung über einem Kontrollpunkt ohne manuellen Eingriff. Es spart Minuten pro Einrichtung. An einem langen Tag mit mehreren Übergängen addieren sich diese eingesparten Minuten zu Stunden zurückgewonnener Produktionszeit.
Positionieren Sie das Stativ grob über dem Kontrollpunkt.
Befestigen Sie die Spikefüße im Boden.
Montieren Sie die Robotik-Totalstation.
Gehen Sie zum Standort der Rute.
Starten Sie die automatische Nivellierungssequenz über den Datensammler.
Überprüfen Sie die digitale Blase auf dem Controller-Bildschirm.
Das motorisierte Stativ überträgt Echtzeit-Füllstandsdaten direkt an den Feldcontroller. Diese Telemetrie ermöglicht es dem Bediener, die Nivelliergenauigkeit anhand des Prismenstabs zu überprüfen. Sie können die digitale Blase überprüfen, bevor Sie kritische Aufnahmen machen. Wenn ein schwerer LKW vorbeifährt und den Boden vibriert, sieht der Bediener die Störung sofort. Sie können einen Fernnivellierungsbefehl auslösen. Diese ständige Überprüfung stellt die Datenintegrität sicher, ohne dass eine physische Nähe zum Instrument erforderlich ist. Sie müssen nie raten, ob Ihr Setup noch dicht ist.
Die physische Montage basiert auf dem branchenüblichen 5/8"-11-Gewinde. Dadurch wird sichergestellt, dass das Stativ fast jedes moderne Vermessungsinstrument akzeptiert. Für die digitale Kompatibilität sind bestimmte Kommunikationsprotokolle erforderlich. Das Stativ ist mit den wichtigsten Roboter-Totalstationen und Standard-Datensammlern verbunden. Die Kommunikation erfolgt normalerweise über Bluetooth Klasse 1, WLAN oder proprietäre Funkverbindungen. Bediener müssen überprüfen, ob ihre spezifische Feldsoftware die Telemetrie von der Steuereinheit des Stativs lesen kann. Ohne Softwareintegration haben Sie nur ein schweres, teures manuelles Stativ.
Bei klarer Sicht beträgt die realistische Kommunikationsreichweite in der Regel bis zu 100 Meter. Die Latenz bei der Befehlsausführung muss minimal sein. Wenn Sie die Nivelliertaste drücken, sollten die Motoren innerhalb von Millisekunden einschalten. In Umgebungen mit hohen Interferenzen kommt es zu einer Signalverschlechterung. Städtische Korridore mit dichtem WLAN-Signal führen zu Verbindungsabbrüchen. Aktive Industriestandorte mit schweren Maschinen erzeugen elektromagnetische Störungen. Bediener müssen diese Einschränkungen verstehen, um einen zuverlässigen Remote-Workflow aufrechtzuerhalten. Stellen Sie immer eine freie Sichtverbindung zur Funkverbindung sicher.
Motorisierte Beine stoßen bei steilen Gefällen an mechanische Grenzen. Lockerer Boden, tiefer Schlamm und felsiges Gelände stellen eine Herausforderung für die automatischen Nivellieralgorithmen dar. Das Stativ benötigt aggressive Stachelfüße, um sich in den Boden zu bohren. Doppelklemmsysteme sorgen dafür, dass die Beine bei schwerer Belastung nicht verrutschen. Um einen niedrigen Schwerpunkt beizubehalten, sind Weitstandfähigkeiten unerlässlich. Bediener müssen bei der Auswahl eines Aufstellorts immer noch über ein grundlegendes Vermessungsgefühl verfügen. Die Motoren können einen grundsätzlich instabilen Untergrund nicht ausgleichen. Wenn Sie es in einem Sumpf aufstellen, wird das Bohrgerät sinken, ob Motoren hin oder her.
Motorisierte Gelenke und Innenzahnräder gehen anders mit Mikrovibrationen um als Massivholz. Herkömmliche feste Holzstative absorbieren Umgebungsvibrationen auf natürliche Weise. Motorisierte Systeme sind auf einen engen Zahneingriff angewiesen, um ein Wackeln zu verhindern. Hohe Windlasten stellen die Steifigkeit der ausgefahrenen Aktuatoren auf die Probe. Windvibrationen beeinflussen die Winkelgenauigkeit. Es löst Instrumentenkompensatoralarme aus. Hochwertige motorisierte Stative verwenden robuste Schneckengetriebe, die physisch arretieren, um Windablenkung zu widerstehen. Sie müssen sicherstellen, dass die Gangsperren vollständig eingerastet sind, bevor Sie weggehen.
Betreiber müssen die Gesamtnutzlast genau berechnen. Sie müssen das Gewicht des Instruments, des Dreifußes und etwaiger externer Akkus hinzufügen. Vergleichen Sie diese Summe mit der maximalen Nennkapazität des motorisierten Stativs. Diese Kapazität liegt typischerweise zwischen 15 und 30 Pfund. Das Überschreiten dieses Grenzwerts führt zum Durchbrennen des Motors. Es kommt zum Strukturversagen oder zum Kippen der Anlage. Durch die richtige Balance wird sichergestellt, dass die Motoren effizient arbeiten, ohne übermäßig viel Batteriestrom zu verbrauchen.
Typische Nutzlastberechnung für motorisierte Stative | |
Komponente | Durchschnittsgewicht (lbs) |
|---|---|
Roboter-Totalstation | 10,5 - 12,0 |
Dreifuß und Adapter | 1,5 - 2,0 |
Externer Akku | 1,0 - 2,5 |
Gesamtnutzlast | 13.0 - 16.5 |
Bewegliche mechanische Teile sind den Elementen ausgesetzt. Freiliegende Aktuatoren und elektronische Steuereinheiten müssen Staub, Schlamm und starkem Regen standhalten. Gutachter sollten nach Geräten mit IP65- oder höher-Zertifizierung suchen. Aktive Baustellen zerstören empfindliche Elektronik. Die Motorgehäuse müssen über hochbelastbare Dichtungen verfügen. Die physischen Tasten an der Stativbasis benötigen wetterfeste Membranen, um den täglichen Einsatz im Feld zu überstehen. Gelangt Wasser in das Motorgehäuse, fällt die gesamte Einheit aus.
Die Batterielebensdauer entscheidet über den Erfolg vor Ort. Ständige Nivellierungsanpassungen verbrauchen viel Strom. Kaltes Wetter führt zu einer starken Verschlechterung der Batterieleistung. Eine Standardbatterie hält im Sommer vielleicht zehn Stunden, im Winter aber nur fünf. Hot-Swap-fähige Stromquellen sind in diesem Bereich eine Notwendigkeit. Der Bediener muss Ersatzbatterien mit sich führen, um sicherzustellen, dass das Stativ während der Bewegung nicht kaputt geht. Das Energiemanagement erfordert disziplinierte Laderoutinen im Büro. Sie können es sich nicht leisten, die Batterien im Winter über Nacht im LKW zu lassen.
Solobetreiber sind mit einer harten physischen Realität konfrontiert. Sie müssen ihre gesamte Ausrüstung auf einmal über ein Gelände transportieren. Zu dieser Nutzlast gehören die Robotik-Totalstation, das motorisierte Stativ, der Prismenstab, der Controller, die Sicherheitsausrüstung und Ersatzbatterien. Das Navigieren auf einer schlammigen Baustelle mit dieser Belastung erfordert körperliche Ausdauer. Der zusätzliche Umfang automatisierter Geräte verändert die Art und Weise, wie sich ein Vermesser durch die Umgebung bewegt. Sie müssen Ihre Zufahrtswege sorgfältig planen, um zu vermeiden, dass Sie sich schon vor Beginn der Vermessung erschöpfen.
Ein Standardstativ aus Kohlefaser wiegt etwa 8 bis 10 Pfund. Ein kabelloses motorisiertes Stativ enthält schwere interne Komponenten. Es beherbergt Batterien, kupfergewickelte Motoren und robuste Elektronikgehäuse. Diese Systeme wiegen typischerweise zwischen 15 und 22 Pfund. Diese erhebliche Gewichtszunahme wirkt sich direkt auf die Ermüdung des Bedieners aus. Der Vermesser muss die durch die Fernnivellierung eingesparte Zeit gegen die physische Belastung durch das Tragen der schwereren Ausrüstung abwägen. Bei einer Zehn-Stunden-Schicht fühlen sich diese zusätzlichen zehn Pfund wie fünfzig an.
Um die Ermüdung des Bedieners zu minimieren, sind intelligente Tragelösungen erforderlich. Rucksackgurte verteilen das Gewicht der Totalstation gleichmäßig. Gepolsterte Schultergurte für das Stativ verhindern Druckstellen. Überlegungen zum Fahrzeugtransport sind ebenfalls von entscheidender Bedeutung. Mit maßgeschneiderten LKW-Ladeflächenschiebern kann der Bediener das schwere Stativ herausziehen, ohne seinen unteren Rücken zu belasten. Die richtige Ergonomie stellt sicher, dass der Alleinarbeiter auch an langen Einsätzen im Feld produktiv bleibt.
Verwenden Sie für den Koffer der Totalstation einen Doppelschultergurt.
Befestigen Sie eine dicke, nachgerüstete Polsterung am Tragegurt des Stativs.
Nutzen Sie einen geländegängigen Nutzwagen für flache, offene Gelände.
Installieren Sie eine ausziehbare Pritschenrutsche im Vermessungsfahrzeug.
Die Berechnung des ROI erfordert einen klaren konzeptionellen Rahmen. Sie müssen die Vorabkosten des motorisierten Stativs mit dem voll belasteten Stundensatz eines sekundären Besatzungsmitglieds vergleichen. Dieser belastete Satz umfasst Löhne, Steuern, Versicherungen und Sozialleistungen. Während die anfänglichen Investitionsausgaben für motorisierte Ausrüstung beträchtlich sind, summieren sich die Arbeitseinsparungen schnell. Der Wegfall eines zweiten Gehalts verändert die finanzielle Dynamik der Umfrageabteilung. Sie decken die Ausrüstungskosten ab, indem Sie diese zweite Person einer anderen umsatzgenerierenden Mannschaft zuteilen.
Die Einsparung von 5 bis 10 Minuten pro Einrichtung verändert den Arbeitstag. Wenn ein Vermesser sechs Setups pro Tag durchführt, spart er bis zu einer Stunde Leerlaufzeit. Diese zurückgewonnene Zeit lässt sich direkt auf das gesamte tägliche Punktesammelvolumen übertragen. Der Bediener nimmt mehr Topographie auf. Sie stecken mehr Punkte ab. Diese gesteigerte Effizienz beschleunigt den gesamten Projektzeitplan und ermöglicht es dem Unternehmen, abgeschlossene Phasen schneller in Rechnung zu stellen. Mehr Punkte pro Tag bedeuten eine höhere Rentabilität pro Projekt.
Motorisierte Stative führen zu versteckten Wartungskosten. Sie verfügen über bewegliche Teile, Zahnräder und elektronische Komponenten. Diese Elemente müssen regelmäßig gereinigt werden, um Schleifpartikel zu entfernen. Firmware-Updates müssen verwaltet werden. Durch physikalische Kalibrierungsprüfungen wird sichergestellt, dass die internen Neigungssensoren präzise bleiben. Wenn das Stativ beschädigt ist, sind spezielle Reparaturdienste erforderlich. Sie können einen durchgebrannten Aktuator nicht einfach mit Standard-Handwerkzeugen reparieren. Um einen reibungslosen Betrieb der Motoren zu gewährleisten, müssen Sie jährliche Besuche im Servicecenter einkalkulieren.
Alleinarbeiter sind besonderen Sicherheitsrisiken ausgesetzt. Wenn Sie alleine in abgelegenem oder gefährlichem Gelände arbeiten, verlagert sich die Haftung auf das Unternehmen. Wenn der Vermesser stürzt oder sich verletzt, ist niemand da, der helfen kann. Protokolle zum Einchecken von Remote-Einzelarbeitern sind obligatorisch. Das Unternehmen muss GPS-Tracking und geplante Kommunikationsintervalle implementieren. Sicherheitsüberlegungen müssen parallel zur Einführung von Single-Operator-Hardware weiterentwickelt werden. Sie benötigen einen zuverlässigen Kommunikationsplan, bevor Sie eine Person mit schwerer Ausrüstung in den Wald schicken.
Ein teures Instrument und ein motorisiertes Stativ unbeaufsichtigt zu lassen, ist äußerst gefährdet. Der alleinige Bediener bewegt sich häufig weit vom Aufstellungsort entfernt. Diebe haben es auf unbeaufsichtigte Vermessungsgeräte an aktiven Standorten abgesehen. Abhilfemaßnahmen sind unerlässlich. Unternehmen sollten versteckte GPS-Tracking-Beacons in den Gerätegehäusen installieren. Mit mechanischen Schlössern kann das Instrument am Dreifuß befestigt werden. Näherungsalarme alarmieren den Datensammler des Bedieners, wenn sich das Stativ unerwartet bewegt. Die Einhaltung strenger Sichtlinien-Betriebsregeln verhindert Gelegenheitsdiebstahl. Stellen Sie das Gerät niemals in der Nähe einer stark befahrenen öffentlichen Straße auf und gehen Sie dann weg.
Die Annahme völliger Autonomie stellt ein gefährliches Betriebsrisiko dar. Automatisierung schlägt in unvorhersehbaren Umgebungen fehl. Manuelle Verifizierungsprüfungen bleiben eine zwingende Notwendigkeit. Bediener müssen täglich Feldkalibrierungen durchführen. Sie müssen das Setup auf mechanische Setzungen in weichem Boden über lange Sitzungen hinweg überwachen. Wenn das Stativ leicht absinkt, kann die automatische Nivellierung dies ausgleichen, aber die Instrumentenhöhe ändert sich. Der Vermesser muss die Kontrollpunkte häufig überprüfen, um diese automatisierten Fehler zu erkennen. Vertrauen Sie den Motoren, aber überprüfen Sie die Daten.
Der Übergang zu vollständig dezentralen Arbeitsabläufen erfordert eine steile Lernkurve. Alleinbetreiber müssen neue Softwareschnittstellen erlernen. Sie benötigen standardisierte Betriebsabläufe für die Fehlerbehebung aus der Ferne. Wenn die drahtlose Verbindung ausfällt, muss der Bediener die Sequenz zum Zurücksetzen der Kopplung kennen. Sie müssen die Verfahren zur manuellen Außerkraftsetzung verstehen, um ohne Automatisierung weiterarbeiten zu können. Eine ordnungsgemäße Schulung verhindert teure Ausfallzeiten, wenn die Technologie im Feld unvorhersehbar reagiert. Sie können die Bluetooth-Kopplung nicht herausfinden, wenn Sie auf einer Baustelle im Regen stehen.
Überprüfen Sie Ihre aktuellen durchschnittlichen Rüstzeiten, um eine Basislinie festzulegen. Berechnen Sie Ihre spezifischen Arbeitskosten, um Ihren Break-Even-Punkt zu ermitteln. abschließend an Wenden Sie sich Ihren Gerätelieferanten, um eine praktische Vorführung vor Ort mit Ihren vorhandenen Robotik-Totalstationen und Datensammlern anzufordern.
Verfolgen Sie Ihre täglichen Auf- und Abbauzeiten eine Woche lang.
Berechnen Sie das physische Nutzlastgewicht, das Ihre Solo-Fahrer derzeit tragen.
Vereinbaren Sie eine Feldvorführung mit einem motorisierten Stativ auf Ihrem schwierigsten Gelände.
Überprüfen Sie Ihre Feldsoftware, um vollständige Telemetriekompatibilität sicherzustellen.
A: Die typische Nutzlastkapazität liegt zwischen 15 und 30 Pfund. Es ist wichtig, das Gesamtgewicht der Robotik-Totalstation, des Dreifußes und etwaiger Hilfsbatteriehalterungen zu berücksichtigen. Das Überschreiten dieses Grenzwerts kann zum Durchbrennen des Motors führen oder die Stabilität des Aufbaus beeinträchtigen.
A: Ja, aber es erfordert robuste physische Verriegelungsmechanismen. Im Gegensatz zu herkömmlichen festen Beinen müssen motorisierte Gelenke hochwertige Schneckengetriebe verwenden, die sicher einrasten. Dies verhindert Mikrobewegungen und Windablenkungen und stellt sicher, dass der Kompensator des Instruments innerhalb seines Arbeitsbereichs bleibt.
A: Die Batterielebensdauer liegt unter normalen Bedingungen normalerweise zwischen 8 und 12 Stunden. Die genaue Dauer hängt stark von der Häufigkeit der Einstellungen, der Einschalthäufigkeit der automatischen Nivellierungsmotoren und der Umgebungstemperatur ab. Kaltes Wetter verringert die Batterieleistung erheblich.
A: Die physische Montage ist aufgrund des standardmäßigen 5/8"-11-Gewindes nahezu universell. Die drahtlose Softwareintegration, die Fernbedienungsfunktionalität und die Telemetrieanzeige hängen jedoch vollständig von der Software des Herstellers und der Kompatibilität des jeweiligen Datensammlers ab.
A: Das Stativ verwendet interne Neigungssensoren und MEMS-Beschleunigungsmesser, um seine Position abzulesen. Anschließend werden unabhängige motorisierte Beinaktuatoren angewiesen, ihre Länge anzupassen. Dadurch wird mechanisch eine ebene Ebene erreicht, bevor der interne Kompensator des Instruments die Feineinstellung übernimmt.
A: Das System umfasst mechanische Ausfallsicherungen. Wenn das Signal abfällt, verriegelt das Stativ mechanisch seine aktuelle Position, um die Stabilität zu gewährleisten. Der Bediener kann das System mithilfe physischer Steuertasten direkt an der Stativbasis manuell außer Kraft setzen, um mit der Arbeit fortzufahren.
A: Motorisierte Stative wiegen normalerweise 5 bis 10 Pfund mehr als Standardmodelle aus Kohlefaser. Dieses zusätzliche Gewicht entsteht durch die internen Motoren mit Kupferwicklung, die Hochleistungsgetriebe, die integrierten Batterien und die robusten Elektronikgehäuse, die für den Feldeinsatz erforderlich sind.


